- +1
向全球开源!
今日
中国移动正式向全球开源Open-RAIL
行业内首个连接VLA/WAM模型与
机器人本体的通用工程底座
巡检值守、端茶递水、养老辅助……
机器人能做的事越来越多
它们靠什么看懂环境、听懂手势语音
自主完成任务?
答案是VLA/WAM模型
也就是机器人的智能大脑
但给机器人装上大脑,不等于就能干活
实际落地中,难题一个接一个
大脑指令,机器人听不懂
——不同机器人控制逻辑不同
换一台新机器人,就得重新转译指令
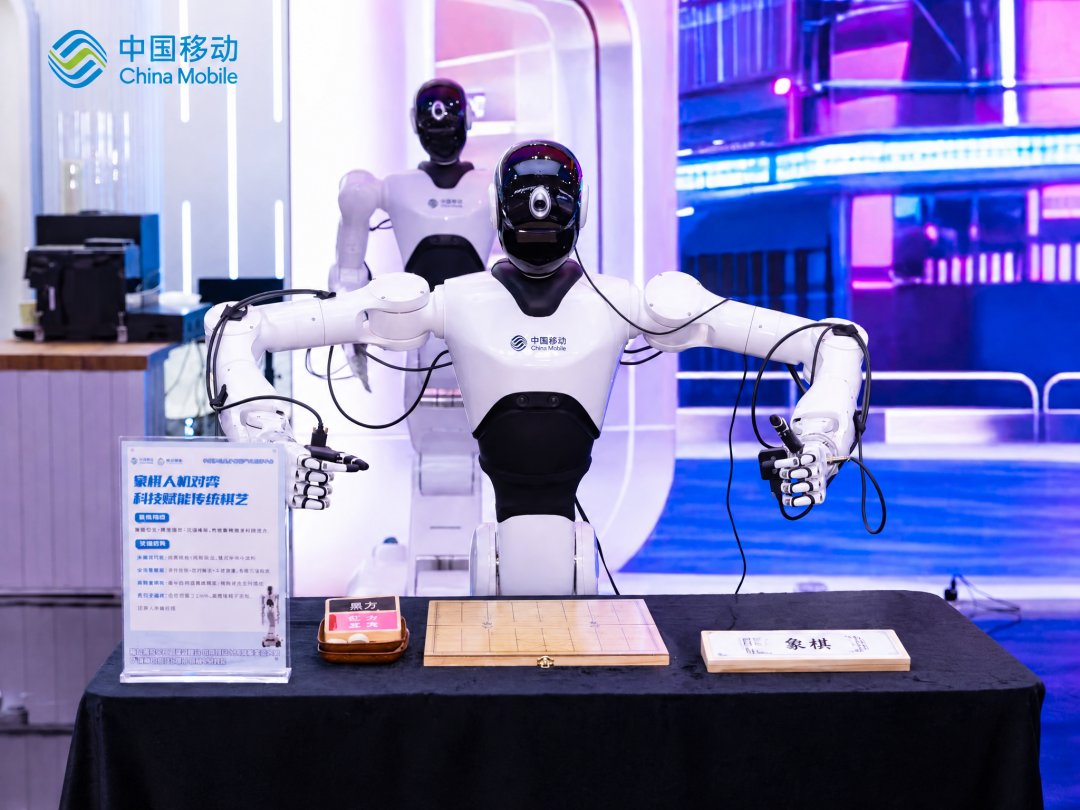
大脑反应慢,身体跟不上
——模型推理存在延迟
机器人动作容易卡顿、抖动
经验无法沉淀复用
——机器人产生的数据杂乱
难以直接持续优化
换机器人要重新对接,换模型要重写代码
调好的效果很难批量复制
具身智能缺的不只是一个更强的模型
还有一套连接大脑、机体和经验的
“通用神经系统”
——过去,这层连接大多是各做各的
而如今
中国移动Open-RAIL的出现
打破了系统间的壁垒
具身智能落地,跑通“最后一公里”
模型到真机之间,跑通并不简单
换一台机器人,要重做一遍接口映射
接一个新模型,要重写一套推理管线
推理一步上百毫秒
控制却要毫秒级响应,动作又卡又抖
辛苦采来的数据
还卡在格式对齐里,进不了训练管线
差的那一环,不单单是算法
还有模型与真机之间被无数团队反复重造、
却始终绕不开的工程链路
Open-RAIL做的,就是这个通用底座
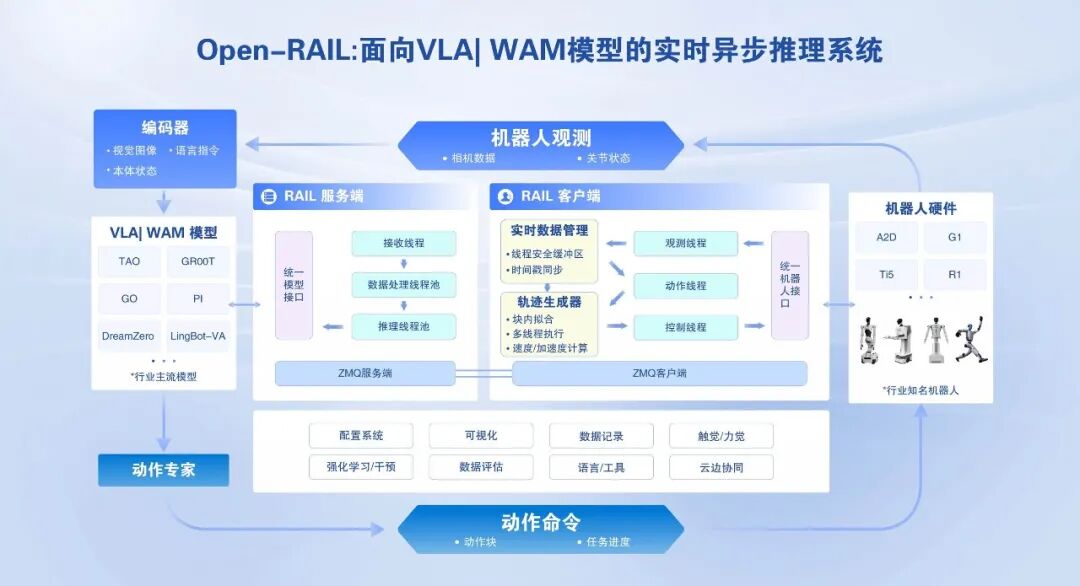
它让模型推理、真机执行、数据回流、
模型迭代,在同一个底座内闭环运转
一组数据
看懂Open-RAIL带来的改变
已适配4款异构机器人
新机型接入,从“以周计”压到“以小时计”
已支持10个主流VLA/WAM模型
新模型接入,最低只需50—100行代码
动作平滑度提升两个数量级
关节加速度标准差,从10+rad/s²降至0.1rad/s²
数据采集零额外成本
每一次真实运行,都在自动积累训练数据,格式开箱即用
端边云灵活部署
代码零改动,端侧算力不再是限制
四大核心能力,让模型跑进现实
推理执行,动作"又稳又顺"
VLA/WAM模型推理一步动辄上百毫秒
而机器人控制要求毫秒级响应
两者之间差了30到50倍
模型输出的是离散动作点
点与点之间缺少平滑过渡
放到真机上就是频繁的加减速冲击和抖动
Open-RAIL的做法是:不改模型,在框架层面解决。它在机器人侧把观测、推理、控制拆成三条并行流水线——观测持续采集、推理持续计算、控制持续下发,三者互不等待;再配合块内、块间两级平滑策略,全部在线实时计算。最终,关节加速度标准差从10+rad/s²降到0.1rad/s²,整整两个数量级。硬件不再承受高频冲击,执行从"新手开手动挡",变成"老司机开自动挡"。
端边云部署,算力"不再是门槛"
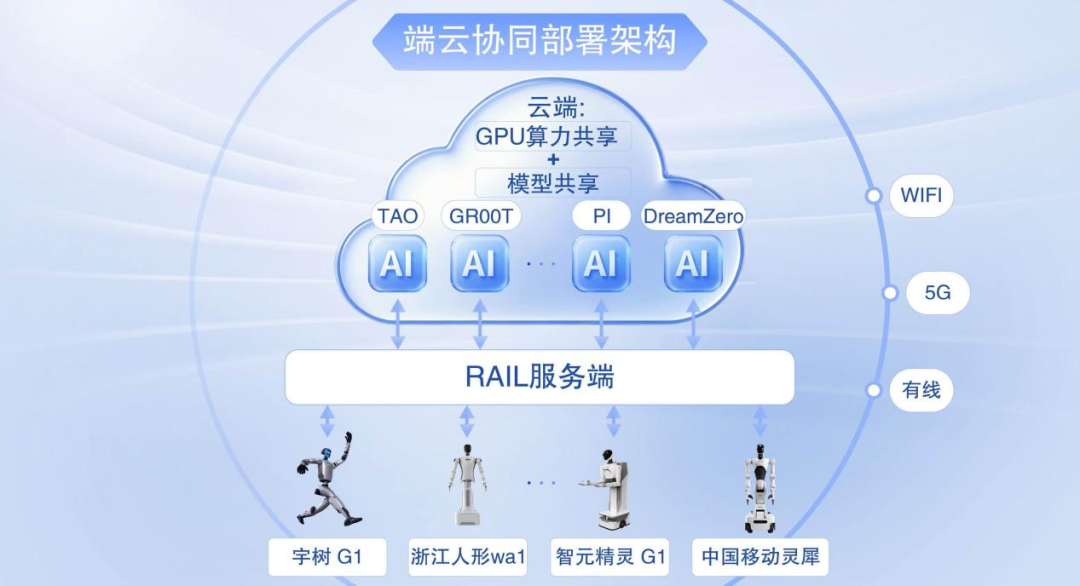
目前落地的VLA/WAM模型
3B上下最集中
——不是模型不需要更大
机器人端的嵌入式设备装不下更大的模型
云端的大模型推理撑不起毫秒级的控制需求
模型能力,被算力和时延卡住
Open-RAIL把推理统一放到Server端,机器人侧只负责执行和状态上报。Server可以放在本体、边缘算力或云端,代码完全一致,只需改一处连接地址,端、边、云三种部署按需切换。算力,从此不再是选模型的限制。
异构适配,换机器人、模型都不重来
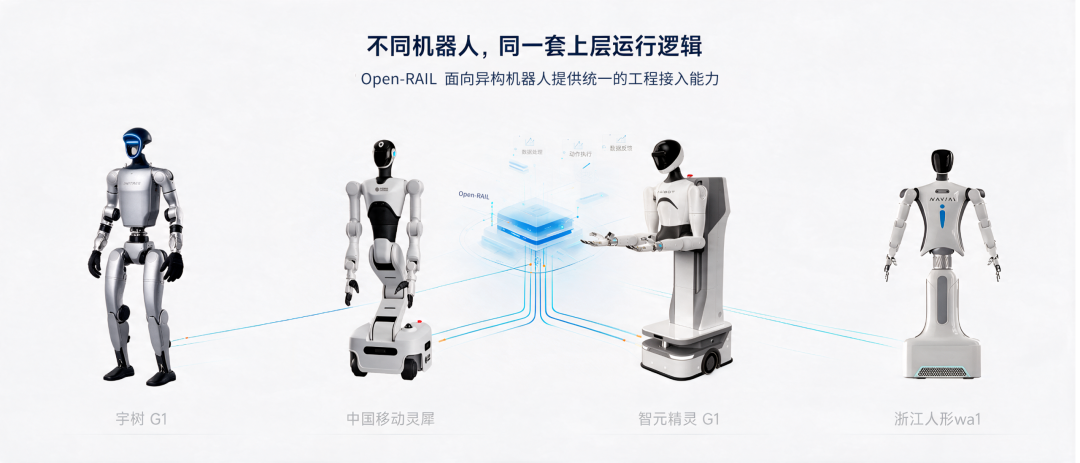
不同品牌的机器人,关节定义不同、
通信协议不同、坐标系方向也不同
同一个模型
换一台机器人就要重做一遍接口
换一个模型,就要重写一套管线
多数团队只覆盖一两种机型
想扩一台、换一个型号
往往要从头再来一轮适配,周期以周计
Open-RAIL抽出一层轻量级的硬件抽象层,把控制、状态读取、动作执行统一标准化:新机器人接入,只需实现底层适配、完成注册,上层逻辑完全复用,一行不改。模型侧同样如此——统一接入约定,新模型只需实现标准推理接口即可接入。目前已适配4款异构机器人、支持10个主流VLA/WAM模型,新模型接入通常只需50到100行代码。换机器人、换模型,都不再是"推倒重来"。
数据闭环,让模型"越用越聪明"
传统做法里,推理是推理、数采是数采
两套割裂的流程
采完还要手动整理格式、对齐时间戳
从采到用,周期以周计
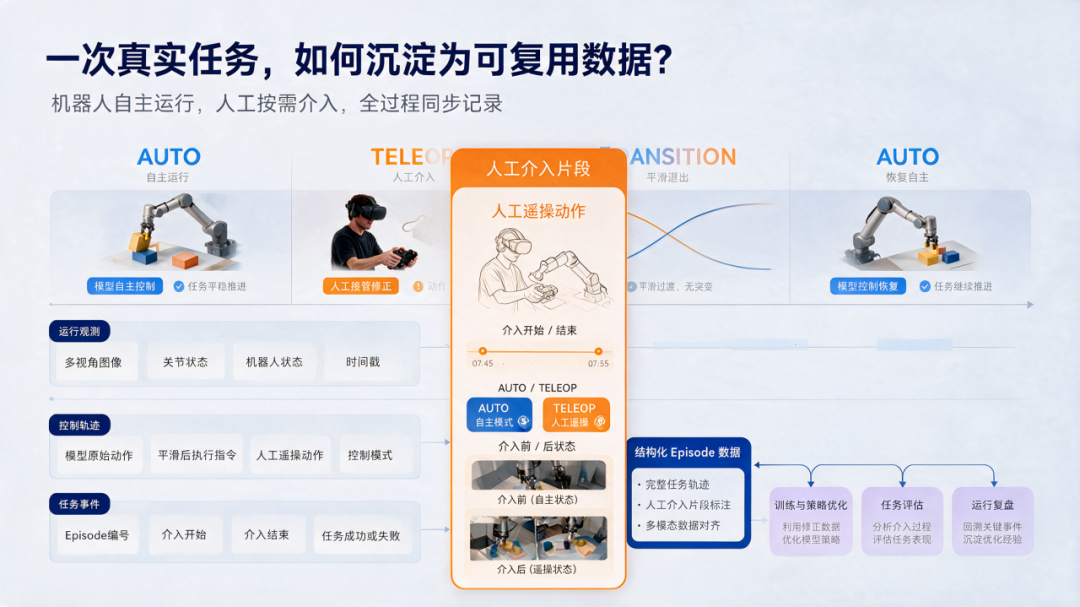
Open-RAIL把数据采集直接内嵌进每一次推理执行里——多视角图像、关节状态、推理结果、平滑指令、时序信息全链路自动归档,存成开箱即用的标准格式,无需转换就能直接喂进下一轮训练。更关键的是,它还支持“推理与遥操混合”:模型跑偏时,人可以随时介入纠偏,纠偏轨迹和原始轨迹时间戳严格对齐、并行保存。每一次人工纠偏,都是一次高质量的定向教学。
"推-采-评"闭环,补上行业空白
VLA生态,从来不缺工具
缺的是把它们连起来的那一层:
LeRobot是训练库和数据格式标准
ROS是底层通信与控制抽象
VLASH、RTC
是模型级或算法级的单点优化
现有工具大多只覆盖了链路中的一段
还没有一套工具把"模型推理→机器人执行
→数据回流→模型迭代"打通成通用闭环
Open-RAIL切入的,正是这个空白
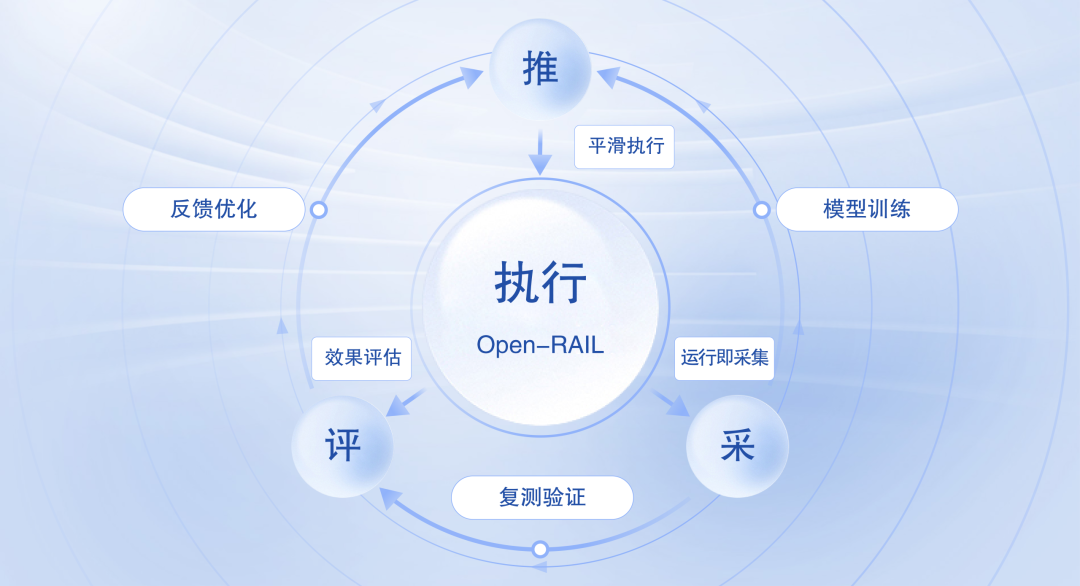
单看前面四项能力,是四个工程问题各自的解法;合起来,则拼成了一条完整的闭环——模型在真机上推理执行(推),运行中同步采集数据(采),用数据评估、优化模型(评),再回到推理。而跨本体适配、跨模型适配,是这条闭环的"通用层",正因如此,它才能复制到更多机器人、更多模型上。
底座之上,已经跑出了真实成果
一个底座有没有用,不看参数
而是要看它上面长出了什么
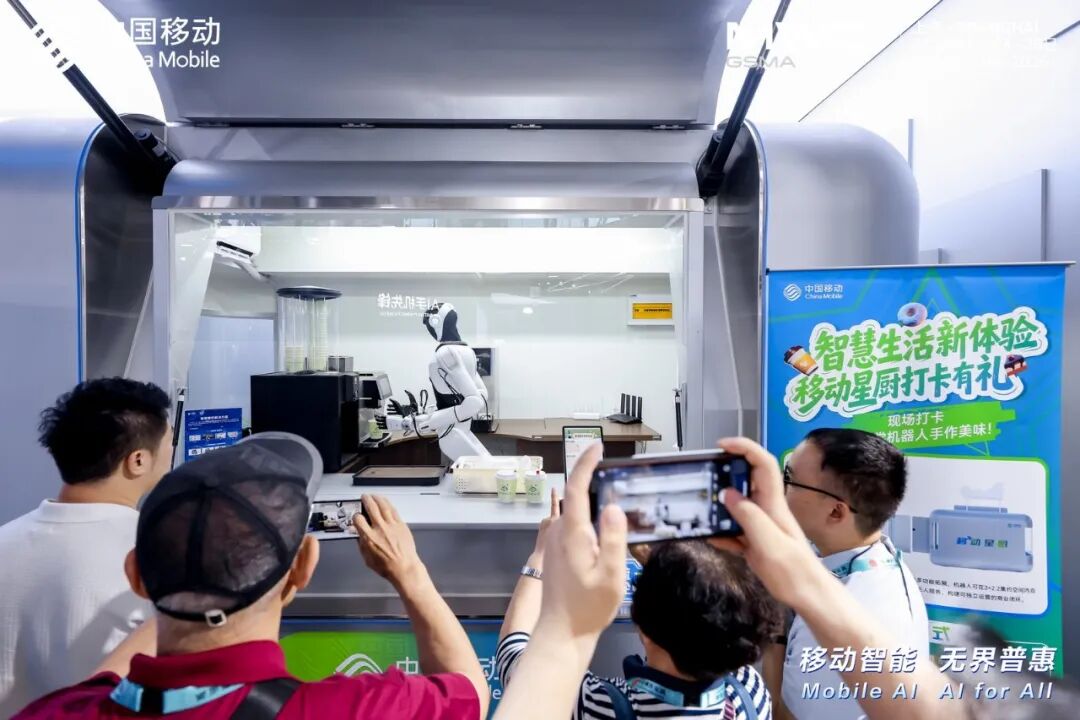
中国移动自研的移动星厨机器人
正是跑在Open-RAIL之上的一个鲜活案例
它已先后亮相数字峰会、上海MWC、
东盟博览会等国际级展会
并在中国移动杭州研发中心园区
完成常态化落地
日均可出咖啡超百杯
单杯拿铁从启动制作到成品出杯
全流程压缩至90秒——抓杯、放置、
按键、等待出品、取杯转移,一气呵成
也能开微波炉门、设定时间与温度
把一份餐食热好
模型推理没有成为这条长链的节拍瓶颈
同时支持多订单并行处理
全程由模型自主决策
没有为其中任何一步单独编写控制逻辑
长序列跑得下来,靠的不只是模型会规划
更是每一步都落得稳
——这正是底座要做的事
这不是演示视频里的效果
而是每天都在真实发生的运行
如果你也在做具身智能的真机部署
这条路,已经为你铺好
项目资源
GitHub主页:
https://cmcc-tao.github.io/open-rail/
Gitee主页:
https://gitee.com/cmcc-tao/open-rail
焕新社区主页:
https://aihuanxin.cn/communityOrg/detail/452
原标题:《向全球开源!》
本文为澎湃号作者或机构在澎湃新闻上传并发布,仅代表该作者或机构观点,不代表澎湃新闻的观点或立场,澎湃新闻仅提供信息发布平台。申请澎湃号请用电脑访问http://renzheng.thepaper.cn。

- 报料热线: 021-962866
- 报料邮箱: news@thepaper.cn
互联网新闻信息服务许可证:31120170006
增值电信业务经营许可证:沪B2-2017116
© 2014-2026 上海东方报业有限公司