- +1
优必选披露六组GPT-6 Astra机器人测试:直接抓取未成功,协同模型完成叠碗
来源:澎湃新闻
字号
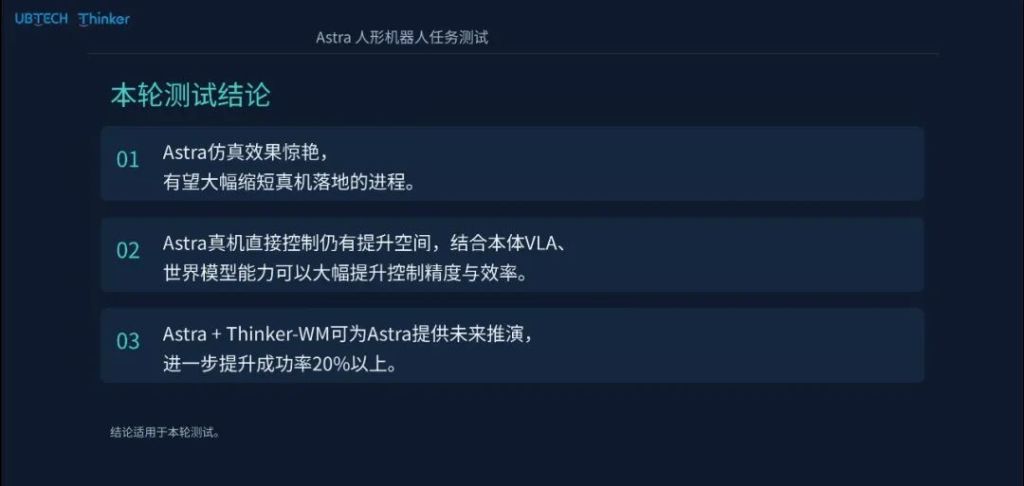
10月30日,澎湃新闻记者获悉,优必选近期围绕GPT-6 Astra开展六组真机与仿真测试,涵盖真机抓取魔方、抓取福袋、自主绕障,以及仿真环境中的篮子搬运、直接控制叠碗和结合世界模型叠碗,展示了从Astra直接控制,到调用优必选自研Thinker-VLA执行操作,再到结合Thinker-WM预测动作结果、辅助决策的不同路径。
据介绍,Astra直接抓取魔方、仿真搬运篮子及直接叠碗均未完成;与专用具身模型协同后,机器人完成了福袋抓取、绕障移动及叠碗。其中,协同叠碗方案较直接控制方案的Astra Token消耗和API估算费用分别减少83.6%、74.2%。
优必选指出,通用模型已经具备令人瞩目的空间理解与机器人控制能力,能够理解场景、规划任务,甚至直接生成机器人动作,但“会思考”到“做得好”仍有距离,如何将高层决策与连续、精细的动作执行有效衔接,仍是机器人走向实际应用的关键。(澎湃新闻记者 秦盛)
责任编辑:秦盛
澎湃新闻报料:021-962866
澎湃新闻,未经授权不得转载
+1
收藏
我要举报
查看更多
澎湃矩阵

新闻报料
- 报料热线: 021-962866
- 报料邮箱: news@thepaper.cn
互联网新闻信息服务许可证:31120170006
增值电信业务经营许可证:沪B2-2017116
© 2014-2026 上海东方报业有限公司
反馈